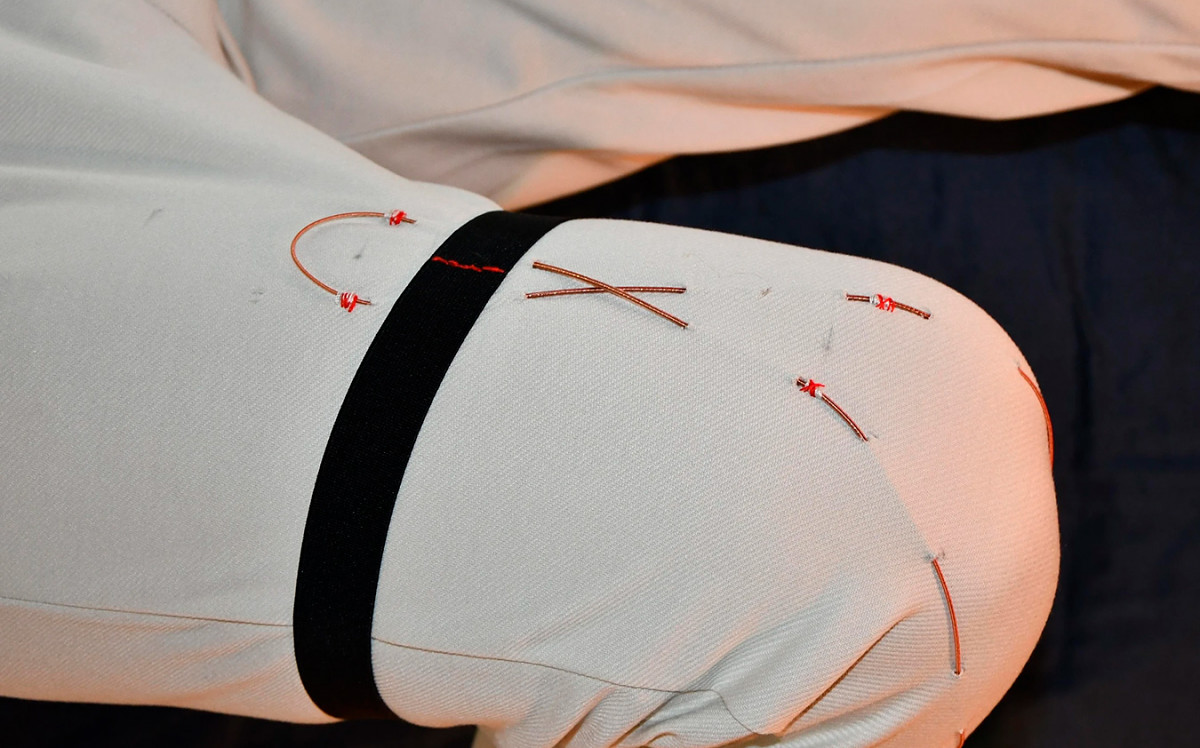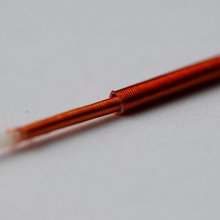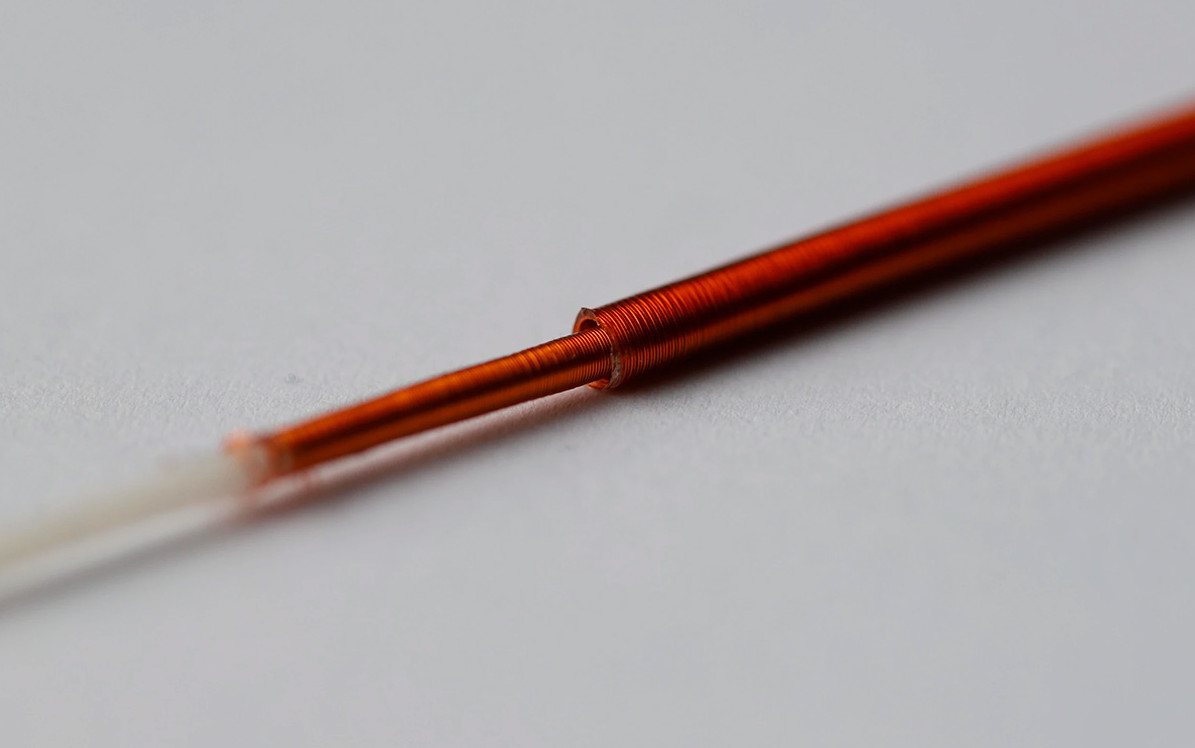
Мягкому роботу не подходит жесткий двигатель: он ограничивает движения корпуса. Исследователи Федеральной политехнической школы Лозанны (EPFL) предложили альтернативу — гибкий мотор FiberMotor в форме тонкого волокна.
Устройство диаметром от 1 до 3 мм состоит из двух полых полимерных трубок, вложенных одна в другую. На каждую намотаны три тонкие изолированные медные проволоки, которые служат электродами. При подаче напряжения электростатические силы заставляют внутреннюю трубку скользить относительно внешней. Разработка опирается на более раннюю технологию EPFL — полые волокна для одежды, по которым можно перекачивать жидкость.
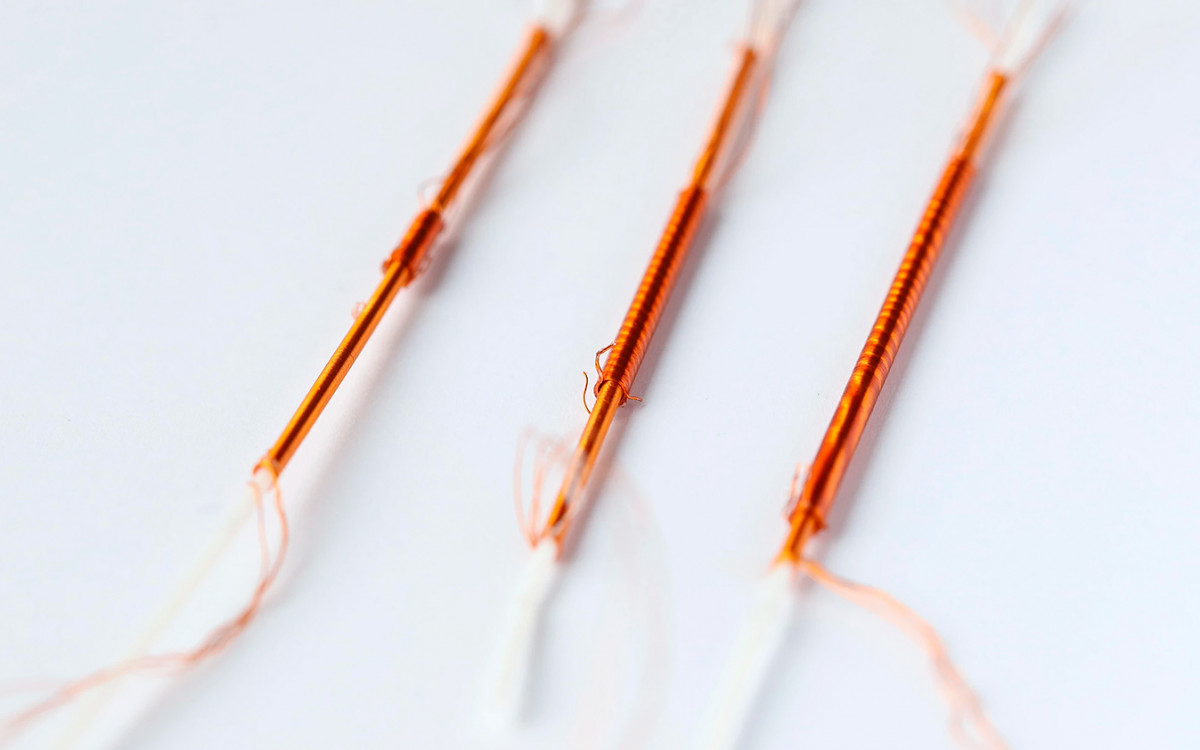
В лабораторных испытаниях один FiberMotor удерживал неподвижный груз массой около 75 г. Связка из четырех моторов смогла поднять 46-граммовую плитку шоколада и согнуть роботизированный палец, приводимый в движение сухожилиями.
В моторе нет шестерен и передач, поэтому внешнее усилие может сдвинуть его в обратную сторону: механизм не заклинивает. По словам руководителя лаборатории Герберта Ши, это первый скользящий мотор в формате волокна. Он достаточно силен для мягкой робототехники и при этом остается гибким, бесшумным и может двигаться в обе стороны.
Ученые намерены повысить надежность и эффективность разработки через компанию Elecsyor. Среди возможных применений — одежда, облегчающая движение, системы тактильной отдачи для виртуальной реальности и легкие протезы.